Esquemático:

As placas do protótipo montado:


Demonstração da tela do pc no momento da gravação de firmware:


////////////////////////////////////////////////////////////////////////////////
// Projeto: Girando motor de passo unipolar (28byj-48) nos dois sentidos. //
// Nome: Renato Lôbo Rodrigues                                                //
// Data: 29/11/17                                                             //
// Email: lobosoft@oi.com.br                                                  //
////////////////////////////////////////////////////////////////////////////////

//http://giocarduino.altervista.org/e19-motore-passo-passo.pdf

//dois botões pulsadores no pino 3 e 4 do pic e GND
//0 pino 4 do pic (A3) deve ter um resistor de pull-up

//pino 7 do pic em 1N1 da placa que acompanha o motor 28byj-48
//pino 6 do pic em 1N2
//pino 5 do pic em 1N3
//pino 2 do pic em 1N4

//GND em - da placa
//12V em + da placa

//Configuração PIC
#include <12f675.h>
//inicializando os fusiveis
#fuses INTRC_IO, NOMCLR, NOWDT,PROTECT,PUT,BROWNOUT,CPD
#use delay(clock=4Mhz)        //clock interno de 4mhz

#byte tris_portA     = 0x85   //sentido dos pinos do portA

#bit bot1= 0x05.3             //botão sentido horario
#bit bot2= 0x05.4             //botão sentido anti-horario


#bit bob_A1 = 0x05.0          //terminais do motor de passo bobina A e B
#bit bob_A2 = 0x05.1          //
#bit bob_B1 = 0x05.2          //
#bit bob_B2 = 0x05.5          //
                              //se 5 fios lique o center type no GND
                              //se 6 fios ligue os dois center type no GND

int1 roda = false;            //iniciando a variaval roda como falsa
int1 dir  = false;            //iniciando a variaval dir como falsa

int8 pulso =0;                //iniciando a pulso com zero

void motor(int8 num) //configuração de giro do motor em 0.5 passo
{
   switch(num)
   {
      case 0:  bob_A1=1;
               bob_A2=0;
               bob_B1=0;
               bob_B2=0;
               break;
      case 1:  bob_A1=1;
               bob_A2=1;
               bob_B1=0;
               bob_B2=0;
               break;
      case 2:  bob_A1=0;
               bob_A2=1;
               bob_B1=0;
               bob_B2=0;
               break;
      case 3:  bob_A1=0;
               bob_A2=1;
               bob_B1=1;
               bob_B2=0;
               break;
      case 4:  bob_A1=0;
               bob_A2=0;
               bob_B1=1;
               bob_B2=0;
               break;
      case 5:  bob_A1=0;
               bob_A2=0;
               bob_B1=1;
               bob_B2=1;
               break;
      case 6:  bob_A1=0;
               bob_A2=0;
               bob_B1=0;
               bob_B2=1;
               break;
      case 7:  bob_A1=1;
               bob_A2=0;
               bob_B1=0;
               bob_B2=1;
               break;
      case 8:  bob_A1=0;      //motor desligado
               bob_A2=0;
               bob_B1=0;
               bob_B2=0;
               break;
   }
}

#int_timer1
void rotina_t1()              //na frenquência de 1khz esse motor gira a 20 rpm
{
   if(roda)
   {
      if(dir)
      {
         if(pulso < 7)pulso++;else pulso=0;  //gira anti-horário
      }else{
         if(pulso > 0)pulso--;else pulso=7;  //gira horário
      }
      motor(pulso);                          //gira 0.5 passo a cada chamada
      roda=false;                            //avisa que terminou 0 0.5 passo
   }
   else
   {
      motor(8);
   }
   set_timer1(64536 + get_timer1());         //preset de contagem do timer1
}


void main ()
{
   int1 st1 = false,st2 = false;             //status do botão

   setup_comparator(NC_NC_NC_NC);            //comparadores desligados
   setup_vref(FALSE);                        //sem valor de referencia
   port_a_pullups(0b00010000);               //pull-up para pino A3
   tris_portA=0b11011000;                    //entrada e saidos dos pinos

   bob_A1=0;                                 //todos pinos do motor inicia em zero
   bob_A2=0;
   bob_B1=0;
   bob_B2=0;

   // Timer1 para estouro a cada 1 ms.(Frequência do Ocilador 4Mhz)
   enable_interrupts(global);
   setup_timer_1(t1_internal | t1_div_by_1);
   Enable_interrupts(int_timer1);
   set_timer1(64536);

   while (TRUE)
   {
      if(!roda)
      {
         if( bot1) st1 = false;
         if(!bot1 && !st1)                   //gira horário
         {
            dir=false;
            roda=true;
         }
         if( bot2) st2 = false;
         if(!bot2 && !st2)                   //gira anti-horário
         {
            dir=true;
            roda = true;
         }
      }
   }
}
- Pic16F628 da Microchip
- Placa com display duplo de 7 segmentos de catodo comum
- Capacitor de 100nf para desacoplamento
- Cabinhos para ligação
- Matriz de contato
- Fonte de 5v

////////////////////////////////////////////////////////////////////////////////
// Projeto: Usando Varredura no acionamento de display de 7 segmentos.        //
// Nome: Renato Lôbo Rodrigues                                                //
// Data: 20/08/17                                                             //
// Email: lobosoft@oi.com.br                                                  //
////////////////////////////////////////////////////////////////////////////////
#include <16F628A.h>
#use delay (clock = 4Mhz)
//Configure os fusíveis em acordo com o pic selecionado
#fuses NOWDT
#fuses PUT
#fuses NOBROWNOUT
#fuses NOMCLR
#fuses INTRC_IO
#fuses PROTECT

#byte tris_portA     = 0x85
#byte tris_portB     = 0x86

#bit display0        = 0x05.0 //pino A0
#bit display1        = 0x05.1 //pino A1
#bit SegA            = 0x06.1 //pino B1
#bit SegB            = 0x06.2 //pino B2
#bit SegC            = 0x06.3 //pino B3
#bit SegD            = 0x06.4 //pino B4
#bit SegE            = 0x06.5 //pino B5
#bit SegF            = 0x06.6 //pino B6
#bit SegG            = 0x06.7 //pino B7


void digito(int8 num)
{
   switch(num)
   {
      case 0:  SegA=1;//  AAAA
               SegB=1;// F    B
               SegC=1;// F    B
               SegD=1;//
               SegE=1;// E    C
               SegF=1;// E    C
               SegG=0;//  DDDD
               break;
      case 1:  SegA=0;//
               SegB=1;//      B
               SegC=1;//      B
               SegD=0;//
               SegE=0;//      C
               SegF=0;//      C
               SegG=0;//
               break;
      case 2:  SegA=1;//  AAAA
               SegB=1;//      B
               SegC=0;//      B
               SegD=1;//  GGGG
               SegE=1;// E
               SegF=0;// E
               SegG=1;//  DDDD
               break;
      case 3:  SegA=1;//  AAAA
               SegB=1;//      B
               SegC=1;//      B
               SegD=1;//  GGGG
               SegE=0;//      C
               SegF=0;//      C
               SegG=1;//  DDDD
               break;
      case 4:  SegA=0;//
               SegB=1;// F    B
               SegC=1;// F    B
               SegD=0;//  GGGG
               SegE=0;//      C
               SegF=1;//      C
               SegG=1;//
               break;
      case 5:  SegA=1;//  AAAA
               SegB=0;// F
               SegC=1;// F
               SegD=1;//  GGGG
               SegE=0;//      C
               SegF=1;//      C
               SegG=1;//  DDDD
               break;
      case 6:  SegA=1;//  AAAA
               SegB=0;// F
               SegC=1;// F
               SegD=1;//  GGGG
               SegE=1;// E    C
               SegF=1;// E    C
               SegG=1;//  DDDD
               break;
      case 7:  SegA=1;//  AAAA
               SegB=1;//      B
               SegC=1;//      B
               SegD=0;//
               SegE=0;//      C
               SegF=0;//      C
               SegG=0;//
               break;
      case 8:  SegA=1;//  AAAA
               SegB=1;// F    B
               SegC=1;// F    B
               SegD=1;//  GGGG
               SegE=1;// E    C
               SegF=1;// E    C
               SegG=1;//  DDDD
               break;
      case 9:  SegA=1;//  AAAA
               SegB=1;// F    B
               SegC=1;// F    B
               SegD=1;//  GGGG
               SegE=0;//      C
               SegF=1;//      C
               SegG=1;//  DDDD
               break;
   }
}
//___________________________________________
//Rotina principal
void main()
{
   int1        d = false;
   int8     dig0 = 0;
   int8     dig1 = 0;
   int8    valor = 0;
   int16   conta = 0;

   tris_portA = 0b11111100;
   tris_portB = 0b00000001;


   //DEFINE display0 e TODOS SEGMENTOS LIGADOS PARA TESTE DURANTE 1 SEGUNDO
   display0=1;display1=0;
   SegA=1;//  AAAA
   SegB=1;// F    B
   SegC=1;// F    B
   SegD=1;//   GG
   SegE=1;// E    C
   SegF=1;// E    C
   SegG=1;//  DDDD
   //aguarda 1 segundo
   delay_ms(1000);
   //DEFINE display1 e TODOS SEGMENTOS LIGADOS PARA TESTE DURANTE 1 SEGUNDO
   display0=0;display1=1;
   SegA=1;//  AAAA
   SegB=1;// F    B
   SegC=1;// F    B
   SegD=1;//   GG
   SegE=1;// E    C
   SegF=1;// E    C
   SegG=1;//  DDDD
   //aguarda 1 segundo
   delay_ms(1000);

   while(true) //laço infinito
   {
      if(!d)                     //se d é falso
      {
         display0=1;display1=0;  //seleciona display0
         digito(dig0);           //chama rotina para digitos de 0 a 9
         d=1;                    //troca para display1
      }else{                     //se falso
         display0=0;display1=1;  //seleciona display1
         digito(dig1);           //chama rotina para digitos de 0 a 9
         d=0;                    //troca para display0
      }
      conta++;          //incremento de contagem para acertar um tempo de +/- 1S
      if(conta>=100)    //testa se ja venceu o tempo
      {
         if(valor<100){ //testa se o valor e maior que 100
            valor++;    //se verdadeiro incrementa o valor
         }else{
            valor=0;    // se falso atribui zero
         }

         dig0=valor%10; //extrai o resto da divisão para o display0
         dig1=valor/10; //extrai o inteiro da divisão para o display1

         conta=0;       //atribui zero para iniciar a contagem de tempo
      }
      delay_ms(10);     //tempo de espera para troca de display
   }
}
Material para montagem em matriz de contato:
- Pic16F883 da Microchip
- Cristal de 20Mhz
- LCD de 16 x 2
- 2 Trimpot de 10K
- Resistencia de 180R
- Resistencia de 1k
- Resistencia de 10k
- Resistencia de 100k
- Resistencia de 1M
- Capacitor de 100nf
- 2 Capacitores de 15pF
- Vários capacitores para teste
- Cabinhos para licação
- Matriz de contato
- Fonte de 5v
Imagem do esquemático no simulador:

Protótipo do projeto:

O código Fonte:

////////////////////////////////////////////////////////////////////////////////
//Projeto:Capacimetro.c                                                       //
//data:27/07/2017                                                             //
//créditos: http://www.eletronite.com.br/projetos/capacimetro-com-arduino     //
//Convertido de arduino para pic: Renato Lobo Rodrigues                       //
//                                                                            //
//lobosoft@oi.com.br                                                          //
////////////////////////////////////////////////////////////////////////////////

#include <16F883.h>
#DEVICE ADC=10
#use delay (clock = 20Mhz)

//Configura os fusiveis
#fuses HS
#fuses NOWDT
#fuses PUT
#fuses BROWNOUT
#fuses NOMCLR
#fuses PROTECT

#bit carga_Pin1            =0x05.5 //pin_A5 pino para carga do capacitor com resistor de 1k
#bit carga_Pin1_tris       =0x85.5
#bit carga_Pin10           =0x05.4 //pin_A4 pino para carga do capacitor com resistor de 10k
#bit carga_Pin10_tris      =0x85.4
#bit carga_Pin100          =0x07.0 //pin_C0 pino para carga do capacitor com resistor de 100k
#bit carga_Pin100_tris     =0x87.0
#bit carga_Pin1000         =0x07.1 //pin_C1 pino para carga do capacitor com resistor de 1M
#bit carga_Pin1000_tris    =0x87.1
#bit descarga_Pin          =0x07.2 //pin_C2 pino para descarregar capacitor atraves de resistor de 1k
#bit descarga_Pin_tris     =0x87.2

#define Valor_resistor1    1000.0F     // valor do resistor de 1k
#define Valor_resistor10   10000.0F    // valor do resistor de 10k
#define Valor_resistor100  100000.0F   // valor do resistor de 100k
#define Valor_resistor1000 1000000.0F  // valor do resistor de 1M
#define auto_Capacitance   0.000228F

// Variáveis globais
unsigned int32    inicio_tempo;
unsigned int32    Tempo_total;
float             microFarads;
float             nanoFarads;
float             picoFarads;
unsigned char     carga_Pin = 0;
float             Valor_resistor;

void descarregaCap();

#include "lcd-4.c"

//Rotina de interrupção
#int_rtcc
void rotina_t0()
   {
   set_timer0(255) + get_timer0();
   inicio_tempo++;
   }

void main()
{
   LCD_init();                                     //inicializa o LCD
   //configura a interrupção do timer0
   enable_interrupts(global);
   setup_timer_0(rtcc_internal | rtcc_ext_l_to_h);
   setup_timer_0(rtcc_8_bit | rtcc_div_1);
   Enable_interrupts(int_timer0);
   set_timer0(255);
   //configura o ADC do pic canal 0
   setup_adc(ADC_CLOCK_INTERNAL);
   setup_adc_ports(sAN0);


   // Configura pinos como entrada
   carga_Pin10_tris        = 1;
   carga_Pin100_tris       = 1;
   carga_Pin1000_tris      = 1;
   carga_Pin1_tris         = 1;

   // imprime texto estático na tela
   lcd_gotoxy(1,1);
   printf (lcd_putc,"Lobosoft Ltda.  ");
   lcd_gotoxy(1,2);
   printf (lcd_putc,"Cap = ");


   while(true)
   {
      // Seleciona melhor resistor para capacitor a ser medido
      carga_Pin = 0;
      do
      {
         descarregaCap();
         switch (carga_Pin)
         {
            case 0:
               carga_Pin10_tris   = 1;
               carga_Pin100_tris  = 1;
               carga_Pin1000_tris = 1;
               carga_Pin1_tris    = 0;
               carga_Pin1         = 1;
               Valor_resistor = Valor_resistor1;
               break;
            case 1:
               carga_Pin1_tris    = 1;
               carga_Pin100_tris  = 1;
               carga_Pin1000_tris = 1;
               carga_Pin10_tris   = 0;
               carga_Pin10        = 1;
               Valor_resistor = Valor_resistor10;
               break;
            case 2:
               carga_Pin1_tris    = 1;
               carga_Pin10_tris   = 1;
               carga_Pin1000_tris = 1;
               carga_Pin100_tris  = 0;
               carga_Pin100       = 1;
               Valor_resistor = Valor_resistor100;
               break;
            case 3:
               carga_Pin1_tris    = 1;
               carga_Pin10_tris   = 1;
               carga_Pin100_tris  = 1;
               carga_Pin1000_tris = 0;
               carga_Pin1000      = 1;
               Valor_resistor = Valor_resistor1000;
               break;
         }
         //seleciona canal zero do ADC para leitura
         set_adc_channel(0);
         delay_us(10);
         inicio_tempo = 0;

         //aguarda carga de 63.2% do capacitor para calculo
         while (read_adc() < 648);      // 647 é 63.2% de 1023 (valor máximo da entrada analógica)

         //calcula tempo de carga com 39.82% de correção
         Tempo_total = (inicio_tempo*1.3982)*39.82;
         carga_Pin++;
      } while (Tempo_total < 1000 && carga_Pin != 4);

      // Converte valor de capacitor medido para unidade de engenharia e imprime no display LCD

      microFarads = ((float)Tempo_total / Valor_resistor) - auto_Capacitance;
      if(microFarads >0)
      {
         lcd_gotoxy(7,2);
         printf (lcd_putc,"            ");
         lcd_gotoxy(7,2);
      if (microFarads > 1)
      {
         printf (lcd_putc,"%fuf",microFarads);
      }
      else
      {
         nanoFarads = microFarads * 1000.0;
         if (nanoFarads > 1)
         {
            printf (lcd_putc,"%fnf ",nanoFarads);
         }
         else
         {
            picoFarads = nanoFarads * 1000.0;
            printf (lcd_putc,"%fpf",picoFarads);
         }
      }
      descarregaCap();
      delay_ms(500);
      }
      else
      {
         //Se o capacitor não estiver conectado diz que esta ausente
         lcd_gotoxy(7,2);
         printf (lcd_putc,"Ausente   ");
      }
   }
}
// Função para descarregar capacitor
void descarregaCap() {
  carga_Pin10_tris      = 1;
  carga_Pin100_tris     = 1;
  carga_Pin1000_tris    = 1;
  carga_Pin1_tris       = 1;
  descarga_Pin_tris     = 0;
  descarga_Pin          = 0;

  //Aguarda a descarga total do capacitor
  while (read_adc() > 0);

  descarga_Pin_tris     = 1;
}

Biblioteca para LCD alfanumérico

////////////////////////////////////////////////////////////////////////////////
//                          BIBLIOTECA DO LCD                                 //
//                           data:27/07/2017                                  //
//                                                                            //
//                                                                            //
////////////////////////////////////////////////////////////////////////////////

// Modifique os pinos o quanto Quiser.

#define LCD_DB4   PIN_b4
#define LCD_DB5   PIN_b5
#define LCD_DB6   PIN_b6
#define LCD_DB7   PIN_b7

#define LCD_RS    PIN_b0
#define LCD_E     PIN_b1


// Se voce quiser uma interface de 6 pinos para seu LCD, então
// conecte o pino R/W do LCD ao terra, e comente a seguinte linha

//#define USE_LCD_RW   1

//========================================

#define lcd_type 2        // 0=5x7, 1=5x10, 2=2 lines
//#define lcd_line_two 0x40 //LCD RAM address for the 2nd line
#define lcd_line_1 0x00 //LCD RAM address for the 1 line
#define lcd_line_2 0x40 //LCD RAM address for the 2 line
#define lcd_line_3 0x10 //LCD RAM address for the 3 line
#define lcd_line_4 0x50 //LCD RAM address for the 4 line

int8 const LCD_INIT_STRING[4] =
{
 0x20 | (lcd_type << 2), // Func set: 4-bit, 2 lines, 5x8 dots
 0xc,                    // Display on
 1,                      // Clear display
 6                       // Increment cursor
 };


//-------------------------------------
void lcd_send_nibble(int8 nibble)
{
// Note:  !! converts an integer expression
// to a boolean (1 or 0).
 output_bit(LCD_DB4, !!(nibble & 1));
 output_bit(LCD_DB5, !!(nibble & 2));
 output_bit(LCD_DB6, !!(nibble & 4));
 output_bit(LCD_DB7, !!(nibble & 8));

 delay_cycles(1);
 output_high(LCD_E);
 delay_us(2);
 output_low(LCD_E);
}

//-----------------------------------
// This sub-routine is only called by lcd_read_byte().
// It's not a stand-alone routine.  For example, the
// R/W signal is set high by lcd_read_byte() before
// this routine is called.

#ifdef USE_LCD_RW
int8 lcd_read_nibble(void)
{
int8 retval;
// Create bit variables so that we can easily set
// individual bits in the retval variable.
#bit retval_0 = retval.0
#bit retval_1 = retval.1
#bit retval_2 = retval.2
#bit retval_3 = retval.3

retval = 0;

output_high(LCD_E);
delay_cycles(1);

retval_0 = input(LCD_DB4);
retval_1 = input(LCD_DB5);
retval_2 = input(LCD_DB6);
retval_3 = input(LCD_DB7);

output_low(LCD_E);

return(retval);
}
#endif

//---------------------------------------
// Read a byte from the LCD and return it.

#ifdef USE_LCD_RW
int8 lcd_read_byte(void)
{
int8 low;
int8 high;

output_high(LCD_RW);
delay_cycles(1);

high = lcd_read_nibble();

low = lcd_read_nibble();

return( (high<<4) | low);
}
#endif

//----------------------------------------
// Send a byte to the LCD.
void lcd_send_byte(int8 address, int8 n)
{
output_low(LCD_RS);

#ifdef USE_LCD_RW
while(bit_test(lcd_read_byte(),7)) ;
#else
delay_us(60);
#endif

if(address)
   output_high(LCD_RS);
else
   output_low(LCD_RS);

 delay_cycles(1);

#ifdef USE_LCD_RW
output_low(LCD_RW);
delay_cycles(1);
#endif

output_low(LCD_E);

lcd_send_nibble(n >> 4);
lcd_send_nibble(n & 0xf);
}

//----------------------------
void lcd_init(void)
{
int8 i;

output_low(LCD_RS);

#ifdef USE_LCD_RW
output_low(LCD_RW);
#endif

output_low(LCD_E);

delay_ms(15);

for(i=0 ;i < 3; i++)
   {
    lcd_send_nibble(0x03);
    delay_ms(5);
   }

lcd_send_nibble(0x02);

for(i=0; i < sizeof(LCD_INIT_STRING); i++)
   {
    lcd_send_byte(0, LCD_INIT_STRING[i]);

    // If the R/W signal is not used, then
    // the busy bit can't be polled.  One of
    // the init commands takes longer than
    // the hard-coded delay of 60 us, so in
    // that case, lets just do a 5 ms delay
    // after all four of them.
    #ifndef USE_LCD_RW
    delay_ms(60);
    #endif
   }

}

/*------------duas linhas----------------

void lcd_gotoxy(int8 x, int8 y)
{
int8 address;

if(y != 1)
   address = lcd_line_two;
else
   address=0;

address += x-1;
lcd_send_byte(0, 0x80 | address);
}
*/
//------------quatro linhas----------------
void lcd_gotoxy(int8 x, int8 y)
{
int8 address;

switch(y)
   {
   case 1:
      address = lcd_line_1;
      address += x-1;
      break;
   case 2:
      address = lcd_line_2;
      address += x-1;
      break;
   case 3:
      address = lcd_line_3;
      address += x-1;
      break;
   case 4:
      address = lcd_line_4;
      address += x-1;
      break;
   default:
      address = lcd_line_1;
      address += x-1;
      break;
   }
lcd_send_byte(0, 0x80 | address);
}

//-----------------------------
void lcd_putc(char c)
{
 switch(c)
   {
    case '\f':
      lcd_send_byte(0,1);
      delay_ms(2);
      break;

    case '\n':
       lcd_gotoxy(1,2);
       break;

    case '\b':
       lcd_send_byte(0,0x10);
       break;

    default:
       lcd_send_byte(1,c);
       break;
   }
}

//------------------------------
#ifdef USE_LCD_RW
char lcd_getc(int8 x, int8 y)
{
char value;

lcd_gotoxy(x,y);

// Wait until busy flag is low.
while(bit_test(lcd_read_byte(),7));

output_high(LCD_RS);
value = lcd_read_byte();
output_low(lcd_RS);

return(value);
}


#endif

//implementado por Renato Lôbo Rodrigues

#separate
void lcd_cursor_on()
    {
    lcd_send_byte(0,0x0E);
    }

#separate
void lcd_cursor_blink()
    {
    lcd_send_byte(0,0x0F);
    }

#separate
void lcd_cursor_off()
    {
    lcd_send_byte(0,0x0C);
    }

#separate
void lcd_shift_left()
    {
    lcd_send_byte(0,0x18);
    }

#separate
void lcd_shift_right()
    {
    lcd_send_byte(0,0x1C);
    }


 *
 * Compilador : MPlabXC8
 * Microcontrolador: 16F628A
 * Autor: aguivone
 * Versão: 1
 * Data :  06 de julho de 2017
 *
 * intruções:
 *  a programação deve ser feita usado #SXX* ; onde S=o ciclo que se quer alterar(1 a 7) e XX é um valor de 00 a 99
 *  note que a programação será por multiplos de 10s
 *
 *
 * mapa de endereços
 * posição de memoria - descrição.
 *
 * 0 - posição de memoria rom que indica se houve gravação
 * 1 a 7 - relativo ao modo de funcionamento 1 a 7.
 *
 */

#include <stdio.h>
#include <string.h> //para usar funçoes de string deve se adicionar este header
#include <stdlib.h>
#define _XTAL_FREQ 4000000    // vou usar o oscilador interno
#include <xc.h>

/////////////////////////////////////////////////////////configuraçôes//////////////////////////////////////////////////

//#pragma config FOSC = INTOSCIO  // Oscillator Selection bits (INTOSC oscillator: I/O function on RA6/OSC2/CLKOUT pin, I/O function on RA7/OSC1/CLKIN)
#pragma config FOSC = HS  ///se for de 20mhz deve ser HS
#pragma config WDTE = OFF       // Watchdog Timer Enable bit (WDT disabled)
#pragma config PWRTE = ON       // Power-up Timer Enable bit (PWRT enabled)
#pragma config MCLRE = OFF      // RA5/MCLR/VPP Pin Function Select bit (RA5/MCLR/VPP pin function is digital input, MCLR internally tied to VDD)
#pragma config BOREN = OFF      // Brown-out Detect Enable bit (BOD disabled)
#pragma config LVP = OFF        // Low-Voltage Programming Enable bit (RB4/PGM pin has digital I/O function, HV on MCLR must be used for programming)
#pragma config CPD = OFF        // Data EE Memory Code Protection bit (Data memory code protection off)
#pragma config CP = OFF         // Flash Program Memory Code Protection bit (Code protection off)

#define BOT_CONFIG   RA4

#define RL_GERAL RB7

#define RL_1 RB4
#define RL_2 RB5
#define RL_3 RB6

#define LED_STATUS RB0


////////////////////////////////////////////////variaveis globais///////////////////////////////////////////////////////////
int modo=0;//modo de funcionamento
int tempo[7];//para guardar os tempos
int pos_prog=6;//posição inicial

//usadas na serial
char rs232[6];//guarda pacote recebido
char caracter;
int pos_serial=0;
bit flag_interrupcao = 0;

/////////////////////////////////funçoes usadas pela uart //////////////////////////////////////////////////////
//void inicializa_RS232(long velocidade,int modo)
void inicializa_RS232()
{////por padrão é usado o modo 8 bits e sem paridade, mas se necessario ajuste aqui a configuração desejada.
    //verifique datasheet para ver a porcentagem de erro e se a velocidade é possivel para o cristal utilizado.
    RCSTA = 0X90;//habilita porta serial,recepção de 8 bit em modo continuo,assincrono.
    TXSTA = 0X24;//modo assincrono,trasmissao 8 bits./alta velocidade
    SPBRG = 25;//9600
    RCIE = 1;//habilita interrupção de recepção
    TXIE = 0;//deixa interrupção de transmissão desligado(pois corre se o risco de ter uma interrupção escrita e leitura ao mesmo tempo)
}
void escreve(char valor)
{
    TXIF = 0;//limpa flag que sinaliza envio completo.
    TXREG = valor;
    while(TRMT==0);//resolvi usar este flag em vez de TXIF
   // while(TXIF ==0);//espera enviar caracter//alterei para 1 para testar 18/07/17
   // __delay_us(20);
}
void imprime(const char frase[])
{
     char indice = 0;
     char tamanho = strlen(frase);
      while(indice < tamanho ) ///veja que o programa pode travar se aqui não tiver as duas aspas
       {
           escreve(frase[indice]);
           indice++;
       }
}
void int_to_char(int quant)
{//converte para inteiro e imprime
     unsigned char ucDez='0', ucUn='0';
     while(quant>=10)
    {
      quant -= 10;
      ucDez++;
    }
    while(quant>=1)
    {
       quant -= 1;
       ucUn++;
    }
     escreve(ucDez);
     escreve(ucUn);
}
void delay_ms(long valor)//resolve um erro do conmpilador
{
    while(valor>0)
    {
     __delay_ms(1);
     valor--;
    }
}
void delay_seg(long valor)//rotina de 1s
{
    while(valor>0)
    {
     __delay_ms(1000);
     //__delay_ms(100); //pra simular
     LED_STATUS = ~LED_STATUS;
     valor--;
    }
    //para simular pode reduzir o tempo
}
void ler_dados()
{
    imprime(" \n\r tempos=");
    int var_auxi=0;
    while(var_auxi<7)
    {
      tempo[var_auxi] = eeprom_read(var_auxi+1);
      int_to_char(tempo[var_auxi]);
      escreve('0');
      escreve('|');
      var_auxi++;
    }
}


///////////////////////////////////////////////////interrupção//////////////////////////////////////////////////////////////
void interrupt RS232(void)//vetor de interrupção
 {
    if(RCIF)
    {//se pacote for de tamanho diferente ele descarta o pacote. formato #XXX*
     caracter = RCREG;
     if(flag_interrupcao == 0)
     {//verifica se está liberado para ler dados
     if(pos_serial>0)
     {
            if(caracter == '*')
            {//pacote aceito
                if(pos_serial == 4)
                {
                 flag_interrupcao = 1;
                 rs232[pos_serial]=caracter;
                 pos_serial = 0;//pra evitar que escreva antes de ler
                }
                else
                {//descarta pois é menor que o esperado
                    pos_serial = 10;//faz zerar tudo
                }

            }
            else
            {
               rs232[pos_serial]=caracter;
               pos_serial++;
            }
        }
     if(pos_serial>4)
        {
            //erro no tamanho zera tudo
             rs232[0]='0';
             rs232[1]='0';
             rs232[2]='0';
             rs232[3]='0';
             rs232[4]='0';
             pos_serial = 0;
        }
     if(caracter == '#')
     {
        pos_serial = 1;
        rs232[0]='#';
     }
    }
     RCIF = 0;//  limpa flag de interrupção de recepção
    }

 }


//////////////////////////////////////////////////////Rotina principal///////////////////////////////////////////////////////////////

void main(void)
{
    TRISB = 0X02;//configura portB como saida, B1 (pino RX) como entrada
    PORTB = 0;  // limpar as portas que estão configuradas como saidas
    TRISA = 0XFF;//configura portA   como entrada
    inicializa_RS232();//modo de alta velocidade
    PEIE = 1;//habilita interrupção de perifericos do pic
    GIE = 1; //GIE: Global Interrupt Enable bit
    __delay_ms(200);
    imprime("Sistema de irrigação V.1.0.0 \n\r");
    //pega valores da memoria
    if(eeprom_read(0) != 'G')
    {//nunca foi gravada, então coloca valor padrão
        eeprom_write(0X00,0);
        eeprom_write(0X01,1);//endereço/valor
        eeprom_write(0X02,1);
        eeprom_write(0X03,1);
        eeprom_write(0X04,1);
        eeprom_write(0X05,1);
        eeprom_write(0X06,1);
        eeprom_write(0X07,1);
    }
    ////leitura
    modo=1;
    if(BOT_CONFIG == 0)
    {   delay_ms(1000);
        if(BOT_CONFIG == 0)
        {
         imprime("Modo configuração \n\r");
         modo=0;
       // eeprom_write(0X00,'G');//indica que houve gravação na memoria
         LED_STATUS =1;
        }
    }
    if(modo == 1)
        {
          RCIE = 0;//desabilita interrupção de recepção
          TXIE = 0;//desabilita interrupção de transmissao
          ler_dados();
          LED_STATUS =0;
        }


//////////////
    for(;;)
    {
        if(modo==0)
        {
            if(flag_interrupcao ==  1)
            {//tem dados para ler
             LED_STATUS =0;
             escreve(rs232[0]);
             escreve(rs232[1]);
             escreve(rs232[2]);//retorna o valor lido
             escreve(rs232[3]);
             escreve(rs232[4]);
             //////processa dados/////
             if((rs232[2]>0X2F)&&(rs232[2]<0X40)&&(rs232[3]>0X2F)&&(rs232[3]<0X40))//indica que foi recebido um numero valido
             {//trata pacote
                 if((rs232[1]>0X30)&&(rs232[1]<0X38))//indica que foi recebido um modo valido(entre 1 e 7)
                 {//verifica se o modo de programação tem caracter valido
                    int valor = (((rs232[2] - 0X30)*10)+(rs232[3] - 0X30));//converte pra int
                    int posicao = (rs232[1] - 0X30);//converte pra int
                    eeprom_write(posicao,valor);//altera o valor na de memoria;
                    imprime("\n\r Alterado:\n\r");
                    for(int i=1;i<8;i++)
                    {//imprime valores da memoria
                     int_to_char(eeprom_read(i));
                     escreve('|');
                    }
                    eeprom_write(0X00,'G');//indica que houve gravação na memoria;
                 }
             }
             pos_serial = 0;
             flag_interrupcao = 0;//libera pra pegar outro pacote
             LED_STATUS =1;
            }

        }
        else
        {   //a sequencia foi pensada de forma que cada valvula tenha pelo menos 1 ciclo de descanso a cada 2 ciclos(execto se o tempo for zero para uma das posicoes)
              switch(pos_prog)
              {
                  case 0:
                  { //fim de programa
                     RL_1=0;
                     RL_2=0;
                     RL_3=0;
                     delay_ms(500);
                     RL_GERAL=0;
                  }break;
                  case 1:
                  {
                     if(tempo[0]>0)
                     {
                        RL_1=1;
                        RL_2=0;
                        RL_3=0;
                     }
                     pos_prog=3;//vai para proxima posição
                     delay_seg(tempo[0]*10);
                  }break;
                  case 2:
                  {
                     if(tempo[1]>0)
                     {
                        RL_1=0;
                        RL_2=1;
                        RL_3=0;
                     }
                     pos_prog=7;//vai para proxima posição
                     delay_seg(tempo[1]*10);
                  }break;
                  case 3:
                  {
                     if(tempo[2]>0)
                     {
                        RL_1=1;
                        RL_2=1;
                        RL_3=0;
                     }
                     pos_prog=4;//vai para proxima posição
                     delay_seg(tempo[2]*10);
                  }break;
                  case 4:
                  {
                     if(tempo[3]>0)
                     {
                        RL_1=0;
                        RL_2=0;
                        RL_3=1;
                     }
                     pos_prog=5;//vai para proxima posição
                     delay_seg(tempo[3]*10);
                  }break;
                  case 5:
                  {
                     if(tempo[4]>0)
                     {
                        RL_1=1;
                        RL_2=0;
                        RL_3=1;
                     }
                     pos_prog=2;//vai para proxima posição
                     delay_seg(tempo[4]*10);
                  }break;
                  case 6:
                  {//como o programa inicia aqui é preciso ter uma atenção diferente neste ponto
                     RL_GERAL=1; //rele principal, mantem a placa energizada
                     if(tempo[5]>0)
                     {
                        RL_1=0;
                        RL_2=1;
                        RL_3=1;
                     }
                     else
                     {
                        RL_1=0;
                        RL_2=0;
                        RL_3=0;
                     }
                     pos_prog=1;//vai para proxima posição
                     delay_seg(tempo[5]*10);
                  }break;
                  case 7:
                  {
                     if(tempo[6]>0)
                     {
                        RL_1=1;
                        RL_2=1;
                        RL_3=1;
                     }
                     pos_prog=0;//vai para proxima posição
                     delay_seg(tempo[6]*10);
                  }break;
              }
        }
     }//loop infinito

}
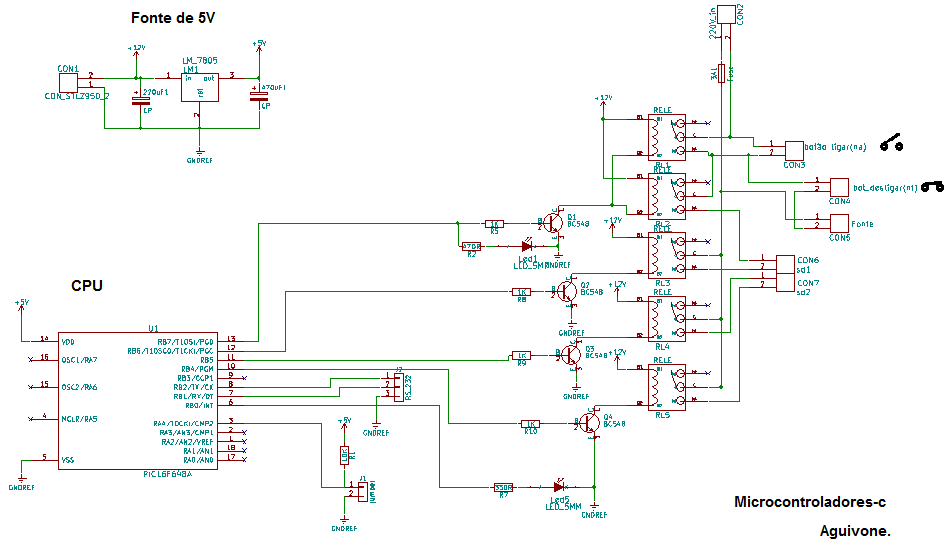
O esquemático de simulação no proteus ficou:


////////////////////////////////////////////////////////////////////////////////
//              Projeto: Aparelho de som com modulo DFPlayer Mini             //
//                 Nome: Renato Lôbo Rodrigues                                //
//                 Data: 12/07/17                                             //
//                Email: lobosoft@oi.com.br                                   //
////////////////////////////////////////////////////////////////////////////////

#include "config_pic675.h"

void main()
{
   int1 st1=false, st2 = false, st3=false, st4 = false, play = true, di = false;
   int8 equ = 1,disp = 1;
   tris_bot1 = 1;
   tris_bot2 = 1;
   tris_bot3 = 1;
   tris_bot4 = 1;
   tris_bot5 = 1;
   GPPU      = 0;
   delay_ms(2000);
   Uart_SendCMD(0x06 , 0 , 0x16 ) ;  //volume inicial
   delay_ms(200);
   sorteia();
   delay_ms(200);
   Tocar();
   delay_ms(200);
   Proxima_trilha();
   delay_ms(500);

   while(true)
   {
      if( bot1) st1 =false;         //Equalizador
      delay_ms(50);
      if(!bot1 && !st1)
      {
         st1 = true;
         equ++;
         if(equ>5)equ=1;
         if(equ==1)equaliza(1);
         if(equ==2)equaliza(2);
         if(equ==3)equaliza(3);
         if(equ==4)equaliza(4);
         if(equ==5)equaliza(5);
         delay_ms(1000);
      }
      if( bot2) st2 =false;         //troca o dispositivo: Memoria/Pendrive
      delay_ms(50);
      if(!bot2 && !st2)
      {
         st2 = false;
         di=~di;
         if(di) disp=2; else disp=1;
         dispositivo(disp);
         delay_ms(500);
      }

      if(!bot3) st3 =false;         //toca tudo altomaticamente
      delay_ms(50);
      if( bot3 && !st3  && play)
      {
         st3 = true;
         Proxima_trilha();
         delay_ms(200);
      }

      if( bot4) st4 =false;         //tocar/pausa
      delay_ms(50);
      if(!bot4 && !st4)
      {
         st4 = true;
         play = ~play;
         if (play)Tocar();else Pausa();
         delay_ms(500);
      }
   }
}

Configuração do PIC 12F675

////////////////////////////////////////////////////////////////////////////////
//              Projeto: configuração de cabeçalho de projeto com pic12F675   //
//                 Nome: Renato Lôbo Rodrigues                                //
//                 Data: 12/07/17                                             //
//                Email: lobosoft@oi.com.br                                   //
////////////////////////////////////////////////////////////////////////////////
#include "12F675.h"
#use delay(clock=4Mhz)
#include "DFPlayer.h"
//=======================================================================
//Configurando fusiveis
//=======================================================================
#fuses NOWDT
#fuses PUT
#fuses NOBROWNOUT
#fuses NOMCLR
#fuses INTRC_IO
#fuses PROTECT
//=======================================================================
//Configurando I/O de direção dos pinos
//=======================================================================
#bit  bot1        = 0x05.0
#bit  bot2        = 0x05.2
#bit  bot3        = 0x05.3
#bit  bot4        = 0x05.4
#bit  bot5        = 0x05.5

#bit  tris_bot1   = 0x85.0
#bit  tris_bot2   = 0x85.2
#bit  tris_bot3   = 0x85.3
#bit  tris_bot4   = 0x85.4
#bit  tris_bot5   = 0x85.5

#bit  GPPU        = 0x81.7


Biblioteca do DSPlayer Mini

////////////////////////////////////////////////////////////////////////////////
//              Projeto: Biblioteca para acessar o DFPlayer Mini              //
//                 Nome: Renato Lôbo Rodrigues                                //
//                 Data: 12/07/17                                             //
//                Email: lobosoft@oi.com.br                                   //
////////////////////////////////////////////////////////////////////////////////


#use rs232(baud=9600,xmit=PIN_A1,rcv=PIN_A2, ERRORS)

static unsigned INT8 Send_buf[10] = {0} ;


void SendCmd(unsigned INT8 leng)
{
INT8 i = 0 ;
putc(0x7E);
for(i=0; i<leng; i++)//dados
{
putc(Send_buf[i]);
}
putc(0xEF);
}

void DoSum( unsigned INT8 *Str, unsigned INT8 len)
{
   unsigned INT16 xorsum = 0;
   unsigned INT8 i;
   for(i=0; i<len; i++)
   {
      xorsum = xorsum + Str[i];
   }
   xorsum = 0 -xorsum;
   *(Str+i) = (unsigned INT8)(xorsum >>8);
   *(Str+i+1) = (unsigned INT8)(xorsum & 0x00FF);
}
void Uart_SendCMD(unsigned INT8 CMD ,unsigned INT8 feedback , unsigned INT16 dat)
{
   Send_buf[0] = 0xFF;                       //bytes reservados
   Send_buf[1] = 0x06;                       //comprimento
   Send_buf[2] = CMD;                        //instruções de controle
   Send_buf[3] = feedback;                   //A necessidade de feedback
   Send_buf[5] = (unsigned INT8)(dat);       //datal
   Send_buf[4] = (unsigned INT8)(dat >> 8);  //datah
   DoSum(&Send_buf[0],6);                    //Verifique
   SendCmd(8);                               //Esta transmissão da trama de dados
}

void Arquivo_musica(int8 pasta,int8 numero)
{
   int16 pasta_numero;
   pasta_numero = (pasta * 256) | numero ;
   Uart_SendCMD(15 , 0, pasta_numero);
}

void Proxima_trilha()
{
   Uart_SendCMD(1 , 0, 0);
}

void Trilha_anterior()
{
   Uart_SendCMD(2 , 0, 0);
}

void Diminuir_volume()
{
   Uart_SendCMD(5 , 0, 0);
}

void Aumentar_volume()
{
   Uart_SendCMD(4 , 0, 0);
}

void Volume(int8 vol)
{
   Uart_SendCMD(6 , 0, vol);
}

void Equaliza(int8 equa)
{
   Uart_SendCMD(7 , 0, equa);
}

Void Pausa()
{
   Uart_SendCMD(14 , 0, 0);
}

Void Tocar()
{
   Uart_SendCMD(13 , 0, 0);
}

void dispositivo(int8 disp)
{
   Uart_SendCMD(9 , 0, disp);
}
void sorteia()
{
   Uart_SendCMD(24 , 0, 3);
}
void sequencia()
{
   Uart_SendCMD(24 , 0, 1);
}